Institution
연세대학교
Participant
이유리
정보대학원
이자은
정보대학원
최연수
커뮤니케이션대학원
ADVISOR
최준호 교수
3기 프로젝트
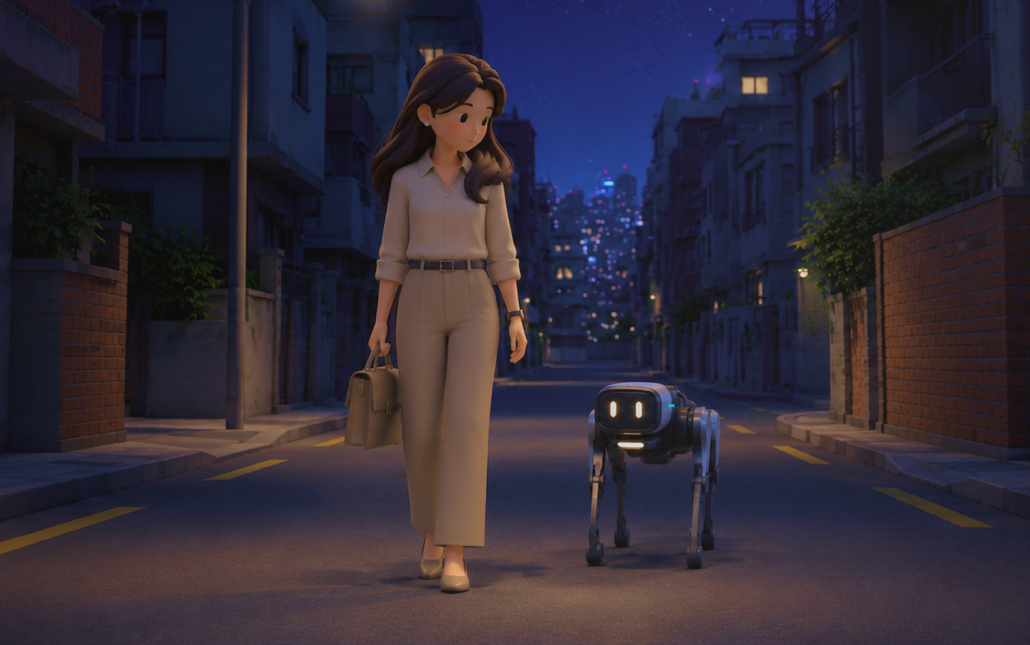
다독(DADOK)은 위험을 예측하고 정서적 교감을 잇는 보행자 안심 동행 로봇입니다.
다독은 곁에서 동행하는 Embodied Agent로, 함께 걸으며 돌발상황을 예측·차단하며,
하루의 끝을 다독이는 사족보행 동행 로봇으로, 지켜보던 감지를, 먼저 움직이는 예측으로 설계하였습니다.
4족 보행 로봇이 사용자의 후측방에서 보폭을 맞춰 이동하며,
공사, 조도 등 데이터를 반영하여 출발 전 안전한 경로를 예보하고, 이동 중 이상 징후 포착 시 우회 경로를 선제적으로 제안합니다.
360° 센서와 열화상 카메라로 위험을 사전 감지하고, 위협 확인 시 방패 자세, 경고등, 사이렌 작동 및
112·119 자동 신고를 통해 위험을 물리적으로 차단합니다.
동의를 기반으로 보호자에게 상태를 공유하고, 응급 상황 시 영상 통화 및 위치 정보를 전달하여 사람과 사람 사이를 연결합니다.
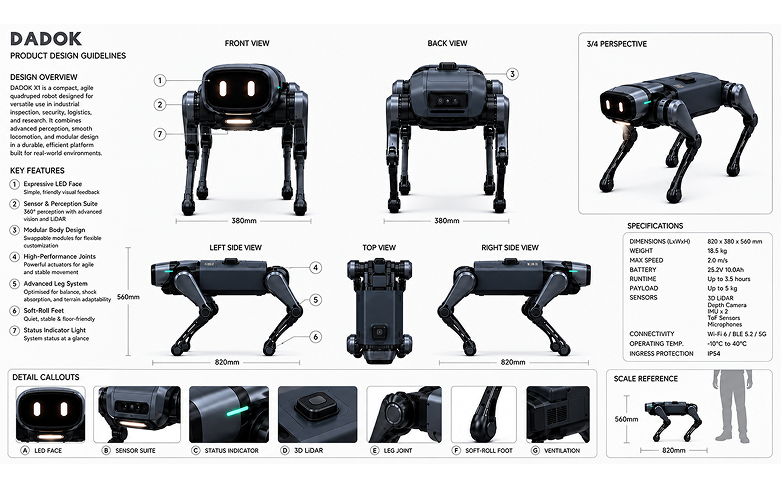
예측을 신체화 한 설계
어디든 닿는 비정형 지형 주행과 자세로 말하는 위험 알림, 위협과 사용자 사이를 차단하는 방패
어디든 닿는 비정형 지형 주행과 자세로 말하는 위험 알림, 위협과 사용자 사이를 차단하는 방패
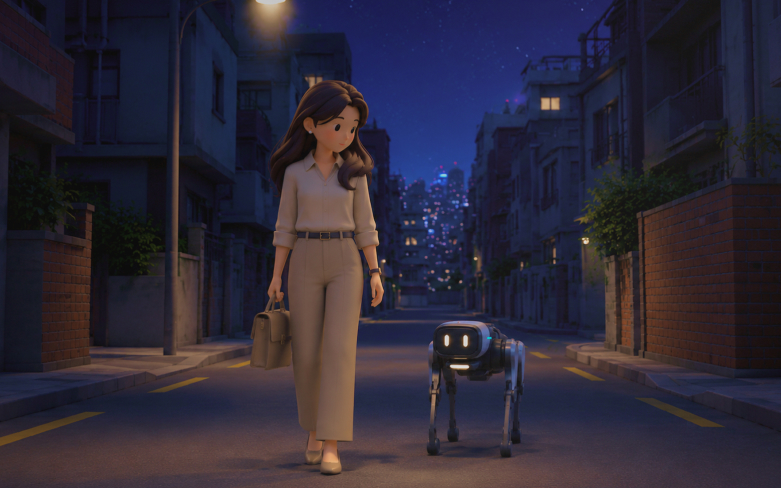
바닥을 비추는 빛이 '자기 그림자'를 만들지 않는 위치로 위치 지정
후측방이 기본이되 맥락에 따라 전이하는 4족보행 로봇
후측방이 기본이되 맥락에 따라 전이하는 4족보행 로봇
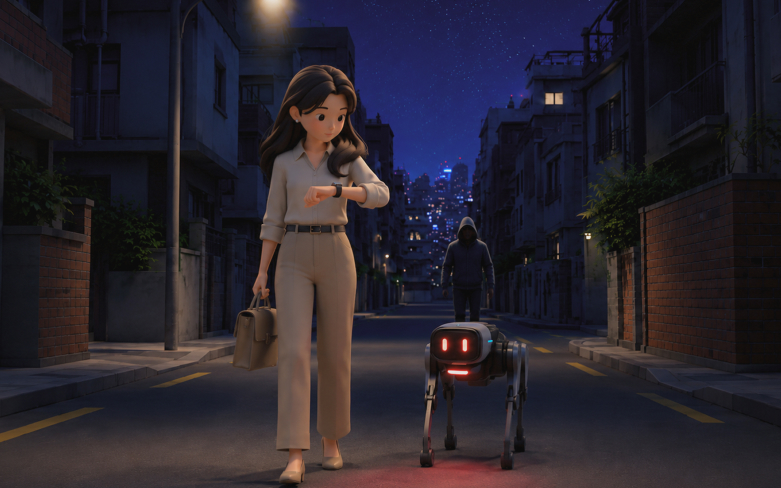
개입이 필요한 상황인지 사용자가 정하는 설계
사용자 선호 기반 대화·사운드 탑재
사용자 선호 기반 대화·사운드 탑재
Developers of the Tomorrow
2026 LifeNology Lab